To ingeniører du stoler på gir deg motsatte svar i samme møte. Den ene vil ha FreeRTOS på den eksisterende mikrokontrolleren og sier at produktet vil bli levert på halve tiden. Den andre vil ha embedded Linux, argumenterer for at tilkoblingsveikartet gjør det uunngåelig, og sier at å gjøre det senere vil koste mer enn å gjøre det nå. Begge har rett i noe. Ingen i rommet kan sette et tall på forskjellen, og beslutningen utsettes til neste møte, hvor det ikke vil være noe lettere.
Den beslutningen er den som stille fastsetter kostnaden, tidsplanen og vedlikeholdsbyrden for hele produktet. Den tas tidlig, på ufullstendig informasjon, av folk som ikke kommer til å være de som lever med den i år fire. Å få den riktig handler mindre om å kjenne alternativene — de fleste team kjenner dem — og mer om å vite hvilke fire eller fem fakta om ditt eget produkt som faktisk avgjør den.
Denne artikkelen dekker området mellom idéen og kortlisten: hva utvikling av innebygd programvare dekker hvordan valget av teknologistabel gjøres, hvordan leveranseprosessen ser ut steg for steg, hvor arbeidet går galt, og hva som driver tallet på tilbudet. Hvis du allerede vet hvordan programvaren skal bygges og holder på å finne ut hvem som skal bygge den, er de beste selskapene for utvikling av innebygd programvare oppsummeringen sammenligner elleve firmaer mot publisert, verifiserbar kapasitet.
- Beslutningen om bare metal, RTOS og innebygd Linux drives av fire faktorer — verste-tilfelle-timing, minne- og strømbudsjett, samtidighet og tilkobling, samt bemanning for langsiktig vedlikehold — og bør dokumenteres med begrunnelsen sin, fordi det er dyrt å reversere den senere.
- Fastvare og innebygd programvare brukes om hverandre på små produkter og slutter å være utbyttbare i det øyeblikket det er et operativsystem imellom.
- Maskinvareberedskap, ikke estimeringskvalitet, er det som flytter innebygde tidsplaner; et førstegenerasjonskort med aktive feil ugyldiggjør alle planer bygget oppå det.
- Testing på målmaskinvare er den bærende delen av prosessen, fordi feilene som betyr noe, dukker opp under termisk, elektrisk og tidsmessig stress som simulering ikke gjenskaper.
- AI komprimerer virkelig arbeidet rundt – oppsett av drivere, utvidelse av tester, dokumentasjon – og komprimerer ikke de delene som krever skjønn: arkitektur, tidsanalyse og lesing av en oscilloskopmåling.
- Sikkerhet og oppdateringsevne har gått fra å være valgfritt til å bli strukturelt, og EUs Cyber Resilience Act er grunnen til at produktteam nå planlegger OTA og sårbarhetshåndtering fra starten av.
Hva er innebygd programvare?
Innebygd programvare er programvare som kjører på en enhet for å få den enheten til å gjøre jobben sin, i stedet for på en generell datamaskin for å kjøre hva enn brukeren åpner. Den lever på prosessoren inne i produktet — en mikrokontroller i en sensor, en system-on-chip i en kjøretøyskonsoll, en liten applikasjonsprosessor i en industriell gateway — og den er skrevet mot den spesifikke maskinvaren, med et fast minnebudsjett og, vanligvis, tidsfrister den må overholde hver syklus.
I praksis dekker begrepet et mye bredere spekter av aktiviteter enn å «skrive kode for en brikke». Et enkelt produkt kan innebære initialisering av maskinvare ved oppstart, skriving av drivere slik at prosessoren kan kommunisere med sine sensorer og radioer, integrering eller konfigurering av et operativsystem, bygging av applikasjonslogikken, implementering av en kommunikasjonsstakk, og konstruksjon av en mekanisme for å oppdatere alt sammen ute i felten flere år senere. Dette er ulike fagdisipliner med ulike spesialister bak seg, og det er derfor programvareteam for innebygde systemer ser annerledes ut enn applikasjonsteam.
Det som gjør det vanskelig å skrive programvare for innebygde systemer, er at begrensningene er fysiske og ikke til forhandling. En applikasjonsserver under belastning kan tildeles mer minne. En batteridrevet sensor kan ikke det, og det kan heller ikke en styringssløyfe som har 200 mikrosekunder på å respondere. Hver designbeslutning i innebygd arbeid tas mot et tak som noen andre har satt, og de fleste av de interessante feilene er tidsfeil som bare dukker opp når maskinvaren er varm, bussen er opptatt, eller batteriet er lavt.
Innebygd programvare vs. fastvare
Skillet folk oftest spør om er innebygd programvare vs fastvare, og det ærlige svaret er at det kommer an på hvor stort produktet er.
Fastvare er laget nærmest metallet: oppstartslasteren, lavnivåinitialiseringen som kjører før alt annet, og koden som styrer periferienheter direkte. Den ligger vanligvis i ikke-flyktig minne på enheten og oppdateres som ett helt bilde i stedet for som separate komponenter.
Innebygd programvare er paraplybegrepet. Det inkluderer fastvare og alt over det som fortsatt kjører på enheten — et RTOS eller et innebygd Linux-system, mellomvare, applikasjonslogikken, og ethvert grensesnitt som brukeren berører.
På et lite mikrokontrollerprodukt finnes det ingenting over fastvarelaget, så de to ordene beskriver det samme, og å krangle om dem er bortkastet tid. Forskjellen mellom fastvare og innebygd programvare begynner å ha betydning når et produkt har et operativsystem i midten, fordi du da har komponenter med separate utgivelsessykluser, separate oppdateringsmekanismer og separat eierskap — og en samtale om «å oppdatere fastvaren» blir virkelig tvetydig.
Innebygd programvare-eksempler på tvers av bransjer
De nyttige eksemplene på innebygd programvare er de som viser hvor forskjellig den samme disiplinen oppfører seg under ulike begrensninger:
- Automotive. Engine and body control units running AUTOSAR-based software under functional safety requirements, alongside infotainment systems that are effectively Linux computers with a hard boot-time target.
- Medisinsk utstyr. Infusjonspumper, pasientmonitorer og diagnostiske instrumenter, der selve programvarens livssyklus er regulert og hvert krav må kunne spores til en test.
- Industriell. PLS-er, motorkontrollere og maskinsikkerhetssystemer, der en tapt tidsfrist er en fysisk hendelse, ikke et tapt bilde.
- Energi og forsyningstjenester. Smarte målere og ladepunkter, der begrensningen er et tiår med feltlevetid på maskinvare som må forbli sikker og fjernoppdaterbar.
- Forbruker. Bærbare enheter, husholdningsapparater og lydenheter, der de bindende begrensningene er enhetskostnad, strømforbruk og produksjonsvolum.
Hvorfor innebygd programvareutvikling er vanskeligere nå
To ting endret seg samtidig, og de forsterker hverandre:
- Produktverdien har flyttet seg inn i programvaren. Maskinvarekapasiteten har konvergert på tvers av de fleste kategorier: sammenlignbar silisium er tilgjengelig for alle, og forskjellen mellom to konkurrerende enheter er i økende grad hva programvaren gjør med den og hvor lenge produktet fortsetter å forbedres etter kjøp. Det hever taket for hva innebygde team blir bedt om å levere — tilkobling, fjerndiagnostikk, intelligens på enheten, funksjonsoppdateringer til en installert base — på de samme prosessorene og de samme strømbudsjettene som før.
- Sikkerhet ble et krav for markedstilgang. Oppdateringsevne og håndtering av sårbarheter pleide å være ingeniørmessige preferanser. Under EUs Cyber Resilience Act er de nå salgsbetingelser: sikker oppstart, bildesignering, en fungerende trådløs oppdateringsvei og en sårbarhetsprosess er nå definert ved starten av et program i stedet for å ettermonteres av den som har kapasitet i år to. De tre datoene som fastsetter tidsplanen, og hva hver forpliktelse gjør med en firmware-kodebase, er beskrevet i kravene i Cyber Resilience Act for firmware-team. Å ettermontere dem er mulig, og det er gjennomgående blant de dyreste oppgavene et maskinvareteam kan bli bedt om å utføre.
Kostnaden ved å stå stille er enkel aritmetikk. Et produkt som sendes ut uten en pålitelig oppdateringsvei, er en flåte du ikke kan lappe, og hver enhet som selges, øker bare problemet. Det gjør ikke en omskriving til det riktige svaret – de fleste produkter trenger ikke det – men det flytter oppdateringsarkitekturen fra «senere»-listen til «før første leveranse»-listen.
Bare Metal, RTOS eller Embedded Linux: De tre alternativene
Sortert etter grad av endring og kostnad:
- Bare metal. Ingen operativsystem. Koden din kjører i en hovedløkke med avbruddshåndterere, og du kontrollerer nøyaktig hva som skjer og når. Minste fotavtrykk, strammeste tidskontroll, lavest overhead, og høyest kostnad ved å legge til samtidighet senere.
- Et RTOS — FreeRTOS, Zephyr, ThreadX og andre. En planlegger, oppgaver og synkroniseringsprimitiver oppå en mikrokontroller. Du betaler en beskjeden kostnad i minne og kompleksitet og får strukturert samtidighet, som er grunnen til at dette er standardvalget for tilkoblede produkter med flere ting som skjer samtidig.
- Innebygd Linux. Et fullstendig operativsystem med et filsystem, en nettverksstakk, pakkehåndtering og en grafikkstakk, bygget for kortet ditt gjennom en kortstøttepakke og vanligvis et Yocto- eller Buildroot-basert image. Det trenger en applikasjonsprosessor og betydelig med RAM, og det tilbyr et stort overflateareal å konfigurere, sikre og vedlikeholde — i bytte mot funksjoner som ellers ville tatt år å bygge. Programvareutvikling for innebygd Linux er også alternativet med lengst oppstartstid, fordi BSP-en må eksistere før applikasjonsarbeidet kan starte.
Ekte produkter blander dem. Et instrumentpanel i et kjøretøy kan kjøre innebygd Linux for skjermen mens en separat mikrokontroller kjører sikkerhetsrelevante funksjoner bare metal, med et definert grensesnitt mellom dem. En industriell gateway kombinerer vanligvis en Linux-applikasjonsprosessor med en RTOS-basert sanntids-koprosessor. Oppdelingen er en designbeslutning i seg selv, og det er ofte en bedre tilnærming enn å tvinge en enkelt stack til å gjøre begge jobbene.
Hvordan valget faktisk tas
Fire faktorer avgjør det, og ingen av dem er preferanse:
- Verste tilfelle-timing. Ikke gjennomsnittlig latens — fristen du aldri må overskride, og hva som skjer fysisk hvis du gjør det.
- Minne- og strømbudsjett. Hvor mye RAM og flash den valgte delen har, og hva energibudsjettet tillater at en inaktiv planlegger bruker.
- Samtidighet og tilkobling. Hvor mange uavhengige ting skjer samtidig, og hvor omfattende nettverks- og oppdateringskravene er.
- Hvem vedlikeholder det. Et team på tre personer som vedlikeholder en bare-metal-kodebase på tvers av fire produktvarianter i år fem er en reell kostnad, og det er den innsatsfaktoren som oftest utelates fra beslutningen.
Dokumenter svaret og resonnementet sammen. Beslutningen er billig å ta og dyr å revurdere, og om tre år er det resonnementet som forteller det neste teamet om begrensningen som drev den fortsatt gjelder.
Den innebygde programvareutviklingsprosessen, steg for steg
Sekvensen nedenfor viser hvordan en velfungerende utvikling av innebygd programvare prosess ser ut. Hvert trinn finnes for å redusere en spesifikk risiko, og å hoppe over ett flytter denne risikoen til senere, der den koster mer.
1. Vurdering av maskinvare og begrensninger. Kartlegg prosessoren, sett med periferiutstyr, tidskravene, effektbudsjettet og integrasjonsavhengighetene før det skrives noen kode. Det dette gir, er at begrensninger kommer fram i planleggingen i stedet for midt i byggingen, når det å endre kurs betyr å endre maskinvare.
2. Arkitektur- og stakkbeslutning. Velg bare metal, RTOS eller Linux ut fra de fire innspillene ovenfor, definer grensene for maskinvareabstraksjon, og bestem oppdaterings- og sikkerhetsarkitekturen nå i stedet for etter at applikasjonen fungerer. Gjennomgått og dokumentert er dette artefakten som hele byggingen måles mot.
3. Kortoppstart og BSP. Få kortet til å starte opp, initialisere klokketreet og periferienheter, og lage en board support package som resten av programvaren kan bygges på. På et førstegenerasjons spesialtilpasset kort avdekker dette trinnet også maskinvarefeilene, noe som er akkurat det det er til for.
4. Driver- og fastvareutvikling. Perifere drivere, kommunikasjonsstakken og applikasjonslogikken, bygget mot abstraksjonsgrensene satt i steg to. På et automotivt menneske-maskin-grensesnittprogram vi leverte i C++, QML og Qt over CAN, var det her flerspråkstøtte og en sikkerhetsfunksjon for parkeringsmodus ble bygget som separerbare komponenter i stedet for som funksjoner sammenfiltret i grensesnittet — noe som er grunnen til at det forble billig å legge til den neste.
5. Verifisering på målmaskinvare. Enhetstester, hardware-in-the-loop-validering og analyse av grensebetingelser kjøres parallelt med utviklingen i stedet for som en fase på slutten. Dette er trinnet som avgjør om produktet fungerer utenfor laboratoriet, og det er det som oftest komprimeres når en tidsplan sklir.
6. Produksjonsovergang og feltstøtte. Produksjonsvarianter av fastvare, konfigurasjon for enhetsprogrammering, testrigger for produksjon, og et definert overvåkingsvindu etter utrulling. Produkter møter sine reelle forhold etter at de er sendt, og planen må tåle det.

Utfordringer verdt å planlegge for i utvikling av programvare for innebygde systemer
- Maskinvareberedskap. Forsinkede kort, errata fra første revisjon og delt prototypmaskinvare ugyldiggjør programvareplaner uavhengig av kvaliteten på estimatene. Planlegg for trinnvis maskinvaretilgjengelighet, få på plass emulering eller et utviklingskort tidlig, og oppgi antakelsen eksplisitt slik at alle kan se når den brytes.
- Tidsrelaterte feil som bare oppstår under belastning. Kappløpstilstander, prioritetsinversjon og problemer med avbruddslatens er ofte usynlige under godartede forhold og reproduserbare bare når kortet er varmt og bussen er opptatt. Hardware-in-the-loop-rigger og langvarige belastningstester er det som finner dem; kodegjennomgang alene gjør det ikke.
- Verktøykjede og reproduserbarhet ved bygging. Innebygde bygg avhenger av spesifikke kompilatorversjoner, linker-skript og leverandør-SDK-er, og et bygg som bare fungerer på én ingeniørs maskin er en risiko som dukker opp i det verst tenkelige øyeblikket. Fest verktøykjeden, legg den i CI, og behandle byggmiljøet som en leveranse.
- Sertifiseringsomfang oppdaget for sent. Kravsporbarhet, dokumentert verifisering og designhistorikk er ikke papirarbeid som legges til på slutten under IEC 62304 eller ISO 26262 – de endrer hvordan krav og tester håndteres fra dag én. Å oppdage dette i måned fem er en av de dyreste oppdagelsene som finnes.
- Oppdateringsstien som en ettertanke. Sikker oppstart, bildesignering, tilbakerullingsatferd og hva som skjer når en trådløs oppdatering feiler halvveis, er arkitektur, ikke funksjoner. Å ettermontere dem i en utsendt flåte er mulig, og det er aldri billig.
- Kunnskap som forsvinner med folk. Innebygde kodebaser er tette, maskinvarespesifikke og ofte underdokumenterte, og de opprinnelige forfatterne går videre. Dokumenterte abstraksjonsgrenser og et overførbart byggemiljø er det som holder produktet vedlikeholdbart, og det er derfor de hører hjemme i arbeidsbeskrivelsen.
Verktøy for utvikling av innebygd programvare og hvor AI hjelper
De verktøykategoriene er stabile, og de spesifikke navnene betyr mindre enn å ha hver kategori dekket:
- Verktøykjeder og IDE-er — leverandør- og åpne verktøykjeder, krysskompilatorer, og leverandørens SDK for den valgte silisiumfamilien.
- Byggesystemer — Yocto eller Buildroot for Linux-bilder, CMake og avhengighetshåndtering for fastvare.
- Feilsøking og sporing — JTAG- og SWD-prober, feilsøkere på målenheten, logiske analysatorer og oscilloskop. De to siste er fortsatt der vanskelige tidsproblemer blir løst.
- RTOS og mellomvare — planleggeren og komponentene for kommunikasjon, lagring og sikkerhet på toppen av den.
- Testinfrastruktur — enhetstestrammeverk, hardware-in-the-loop-rigger, statisk analyse og CI-kjørere med ekte kort tilkoblet.
- Sikkerhetsverktøy — signeringsinfrastruktur, CVE-overvåking mot avhengighetssettet ditt, og SBOM-generering.
AI har blitt genuint nyttig på tvers av deler av denne listen. I vår egen AI-drevet ingeniørarbeid modell genererer agenter driver- og periferi-standardkode, utvider testdekning mot grensetilfeller, og holder dokumentasjonen oppdatert sammen med koden — arbeid som er reelt, repetitivt og tidligere tok uker. På en produksjonsoperasjonsbygging levert av en AI Pod, produserte den modellen et MVP 63 % raskere med et 56 % mindre leveranseteam enn en tradisjonell bygging av samme omfang.
Det den ikke komprimerer, er den delen som krever skjønn. Arkitekturbeslutninger, tidsanalyse for verste tilfelle, det å lese en oscilloskopsporing for å finne ut hvorfor en buss glitcher på et varmt kort, og det å avgjøre om en feilmodus er akseptabel, er fortsatt ingeniørarbeid, og resultatet fra en agent som ikke er gjennomgått av noen som kan gjøre disse tingene, er plausibel firmware, noe som er verre enn åpenbart feil firmware. Det nyttige spørsmålet om AI i innebygd arbeid er ikke om et team bruker det – de fleste gjør nå det – men hvem som er ansvarlig for det den produserer.
Hvordan innebygd programvareutvikling ser ut i praksis
Innebygd arbeid bedømmes ut fra hva som skjer etter den første lanseringen, når den andre og tredje funksjonen kommer og grensene som ble trukket tidlig, enten holder eller begynner å kreve leie.
En bilprodusentleverandør trengte HMI-funksjoner levert raskere enn utgivelsesplanen tillot. Hybrid- og elbilprogrammer fortsatte å legge til grensesnittkrav — tekst-til-tale, valet-modus, telefonprojeksjon, konfigurasjon ved slutten av linjen — og hvert enkelt av dem kom som en endring i et tett koblet grensesnitt, slik at hvert ett kostet mer enn det forrige. Et team på fem ingeniører som jobbet i C++, QML, Qt og Python over CAN, Wayland og CommonAPI bygde om funksjonene som separerbare komponenter mot rene grenser. Funksjonsdistribusjon gikk 2x raskere, håndfri systembruk økte 30 %, og grensesnittet ble levert på 8 språk.
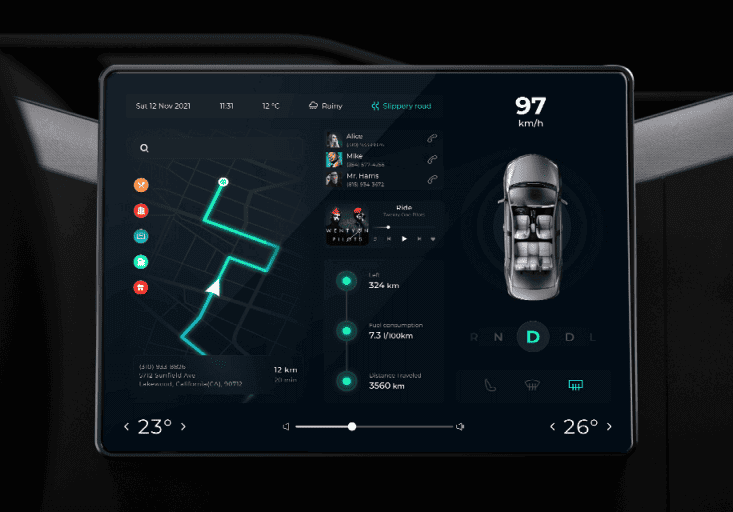
Seieren kom fra struktur snarere enn smarthet. Bygget om som separerbare komponenter mot rene grenser, sluttet funksjonene å konkurrere med hverandre, og utrullingshastigheten, brukstallene og lokaliseringen fulgte alle av det. Grensene som ble fastsatt tidlig, er det som avgjør kostnaden ved hver endring etter dem.
Trender innen programvareutvikling for innebygde systemer
Minnesikre språk er i ferd med å ta seg inn i produksjonsfastvare. Rust har gått fra å være et argument til å bli levert kode i bil- og industriarbeid, inkludert migreringer av tidskritiske komponenter innenfor eksisterende AUTOSAR-miljøer — utvikling av innebygd programvare for bil er der presset for minnesikkerhet først slo inn, og der verktøyene har modnet for å møte det. Det erstatter ikke C, og modne C-kodebaser rettferdiggjør sjelden en omskriving — men for nye sikkerhetsrelevante komponenter har regnestykket endret seg.
Intelligens flytter seg inn på enheten. Inferens ved kanten er nå gjennomførbart på komponenter som ikke ville ha støttet det for noen år siden, noe som flytter designproblemet fra modellnøyaktighet til strøm, minne og termisk konvolutt. Begrensningen er maskinvaren, ikke modellen, og å definere det som et IoT-utviklingsspørsmål snarere enn et datavitenskapsspørsmål gir bedre svar.
Programvaredefinerte produkter trekker arkitekturen mot oppdaterbarhet. Å konsolidere funksjoner på færre, mer kapable prosessorer, skille sikkerhetskritiske arbeidslaster fra funksjonsarbeidslaster, og designe for et tiår med eksterne oppdateringer blir standardantakelser snarere enn avansert praksis — drevet like mye av regulering som av produktstrategi.
Konklusjon
De fleste innebygde programmer avgjøres av tre ting som besluttes tidlig: teknologistabelen, oppdateringsarkitekturen, og hvorvidt verifisering skjer på ekte maskinvare hele veien eller bare til slutt. Får du disse riktig, er resten av arbeidet vanlig ingeniørarbeid. Får du dem feil, kan ingen mengde leveransedisiplin redde tidsplanen.
Når tilnærmingen er avklart, gjenstår spørsmålet om hvem som gjør arbeidet — og det er en annen sammenligning, gjort mot publisert kapasitet i stedet for mot intensjon. ledende selskaper for utvikling av innebygd programvare oversikten rangerer elleve firmaer på tvers av de tre nivåene som betjener dette markedet, med kriteriene for å matche dem til din egen skala.