Realtids-AI-objektregistrering til transportbåndssikkerhed

Realtids-AI-objektregistrering til transportbåndssikkerhed | Crunch-IS Case Study
Vi designede og leverede en cloud-baseret computervision-pilot i realtid til et britisk genbrugsfirma — der registrerer farlige fremmedlegemer på bevægelige transportbånd ved hjælp af industrikameraer, GPU-drevet inferens og en hændelsesdrevet alarmeringsarkitektur — og færdiggjorde fase 1 på tre måneder.
Branche:

Genanvendelse, affaldsbehandling

Placering:

Storbritannien

Varighed:

3 måneder

Technologies
YOLO
RT-DETR
Google Cloud Platform
GKE
Pub/Sub
Streamlit
Python
01

Om kunden

Vores kunde er en britisk genanvendelsesvirksomhed, der driver industrielle affaldsbehandlingsanlæg. Virksomheden behandler store mængder genanvendeligt materiale gennem transportbåndsbaserede sorteringslinjer og har et klart driftsmæssigt mandat til at forbedre sikkerheden og reducere uplanlagt nedetid.

Sikkerhed og pålidelighed er ikke til forhandling i dette miljø. Industriel transportbåndsinfrastruktur kører i højt tempo, og konsekvenserne af en uopdaget fare — en brand, et udstyrssvigt, en standset produktionslinje — er øjeblikkelige og bekostelige.
Realtids-AI-objektregistrering til transportbåndssikkerhed | Crunch-IS Case Study
02

Udfordring

Genanvendelsestransportbånd støder jævnligt på farlige fremmedlegemer, der er blandet ind i det indkommende materiale — batterier, gasbeholdere, metaldele — som kan forårsage brande, eksplosioner og udstyrsskader, hvis de når det forkerte forarbejdningstrin.

Manuel detektion var ikke pålidelig nok. Operatørerne kunne ikke konsekvent opfange disse objekter i tide: transportbåndet bevæger sig hurtigt, sigtbarhedsforholdene varierer, og fejlmarginen er lille.

Kunden havde brug for et system, der kunne detektere farlige objekter tidligt nok til at muliggøre enten et automatisk linjestop eller en øjeblikkelig operatøralarm — og et system, der kunne bevise sit værd under reelle driftsforhold, før man forpligtede sig til fuld produktionsimplementering.

03

Hvad vi satte os for at validere

Denne opgave var struktureret som en bevidst pilot. Før opbygningen af et produktionssystem havde kunden brug for at besvare et specifikt spørgsmål: kan en AI-drevet computervisionsmodel detektere farlige objekter i realtid ved hjælp af industrikameraer under de forhold, der faktisk eksisterer på et transportbånd i drift?

Tre valideringskriterier formede pilotens omfang:

  1. Realtidsdetektion med produktionsegnet latenstid. Modellen skulle udføre inferens på live videostrømme hurtigt nok til, at operatørerne kan nå at reagere.
  2. Modstandsdygtighed over for driftsforhold. Løsningen skulle håndtere den variation, der gør manuel detektion upålidelig: skiftende belysning, delvist skjulte objekter og inkonsistent billedkvalitet.
  3. En klar vej til lokal produktion. Piloten blev designet cloud-first, men arkitekteret fra begyndelsen til at understøtte migrering til lokal infrastruktur — så en vellykket validering omsættes direkte til en produktionsimplementeringsplan.
04

Løsningen vi leverede

Vi byggede en objektdetektionspipeline i realtid der indtager live kameraoptagelser, kører GPU-drevet inferens ved hjælp af YOLO og dirigerer hver detektionshændelse gennem en hændelsesdrevet arkitektur, der styrer operatøralarmer og et live overvågningsdashboard. Det fulde fase 1-omfang — kameraopsætning og dataindsamling, forberedelse af annotering, indledende modeltræning, deployeringspipeline og feltvalidering — blev leveret på tre måneder på Google Cloud Platform.

Vi evaluerede også RT-DETR som en udfordrermodel sammen med YOLO under pilotprojektet for at etablere et solidt udgangspunkt for udvælgelse af produktionsmodel.

Sammen med live-detektionssystemet byggede vi datainfrastrukturen til vedvarende modelforbedring: en struktureret dataindsamlingsproces til at optage video af farlige objekter under reelle driftsforhold og et annoteringsworkflow til at mærke og forberede mellem 1.000 og 10.000 frames til træning og validering.

05

Arkitektur og arbejdsgang

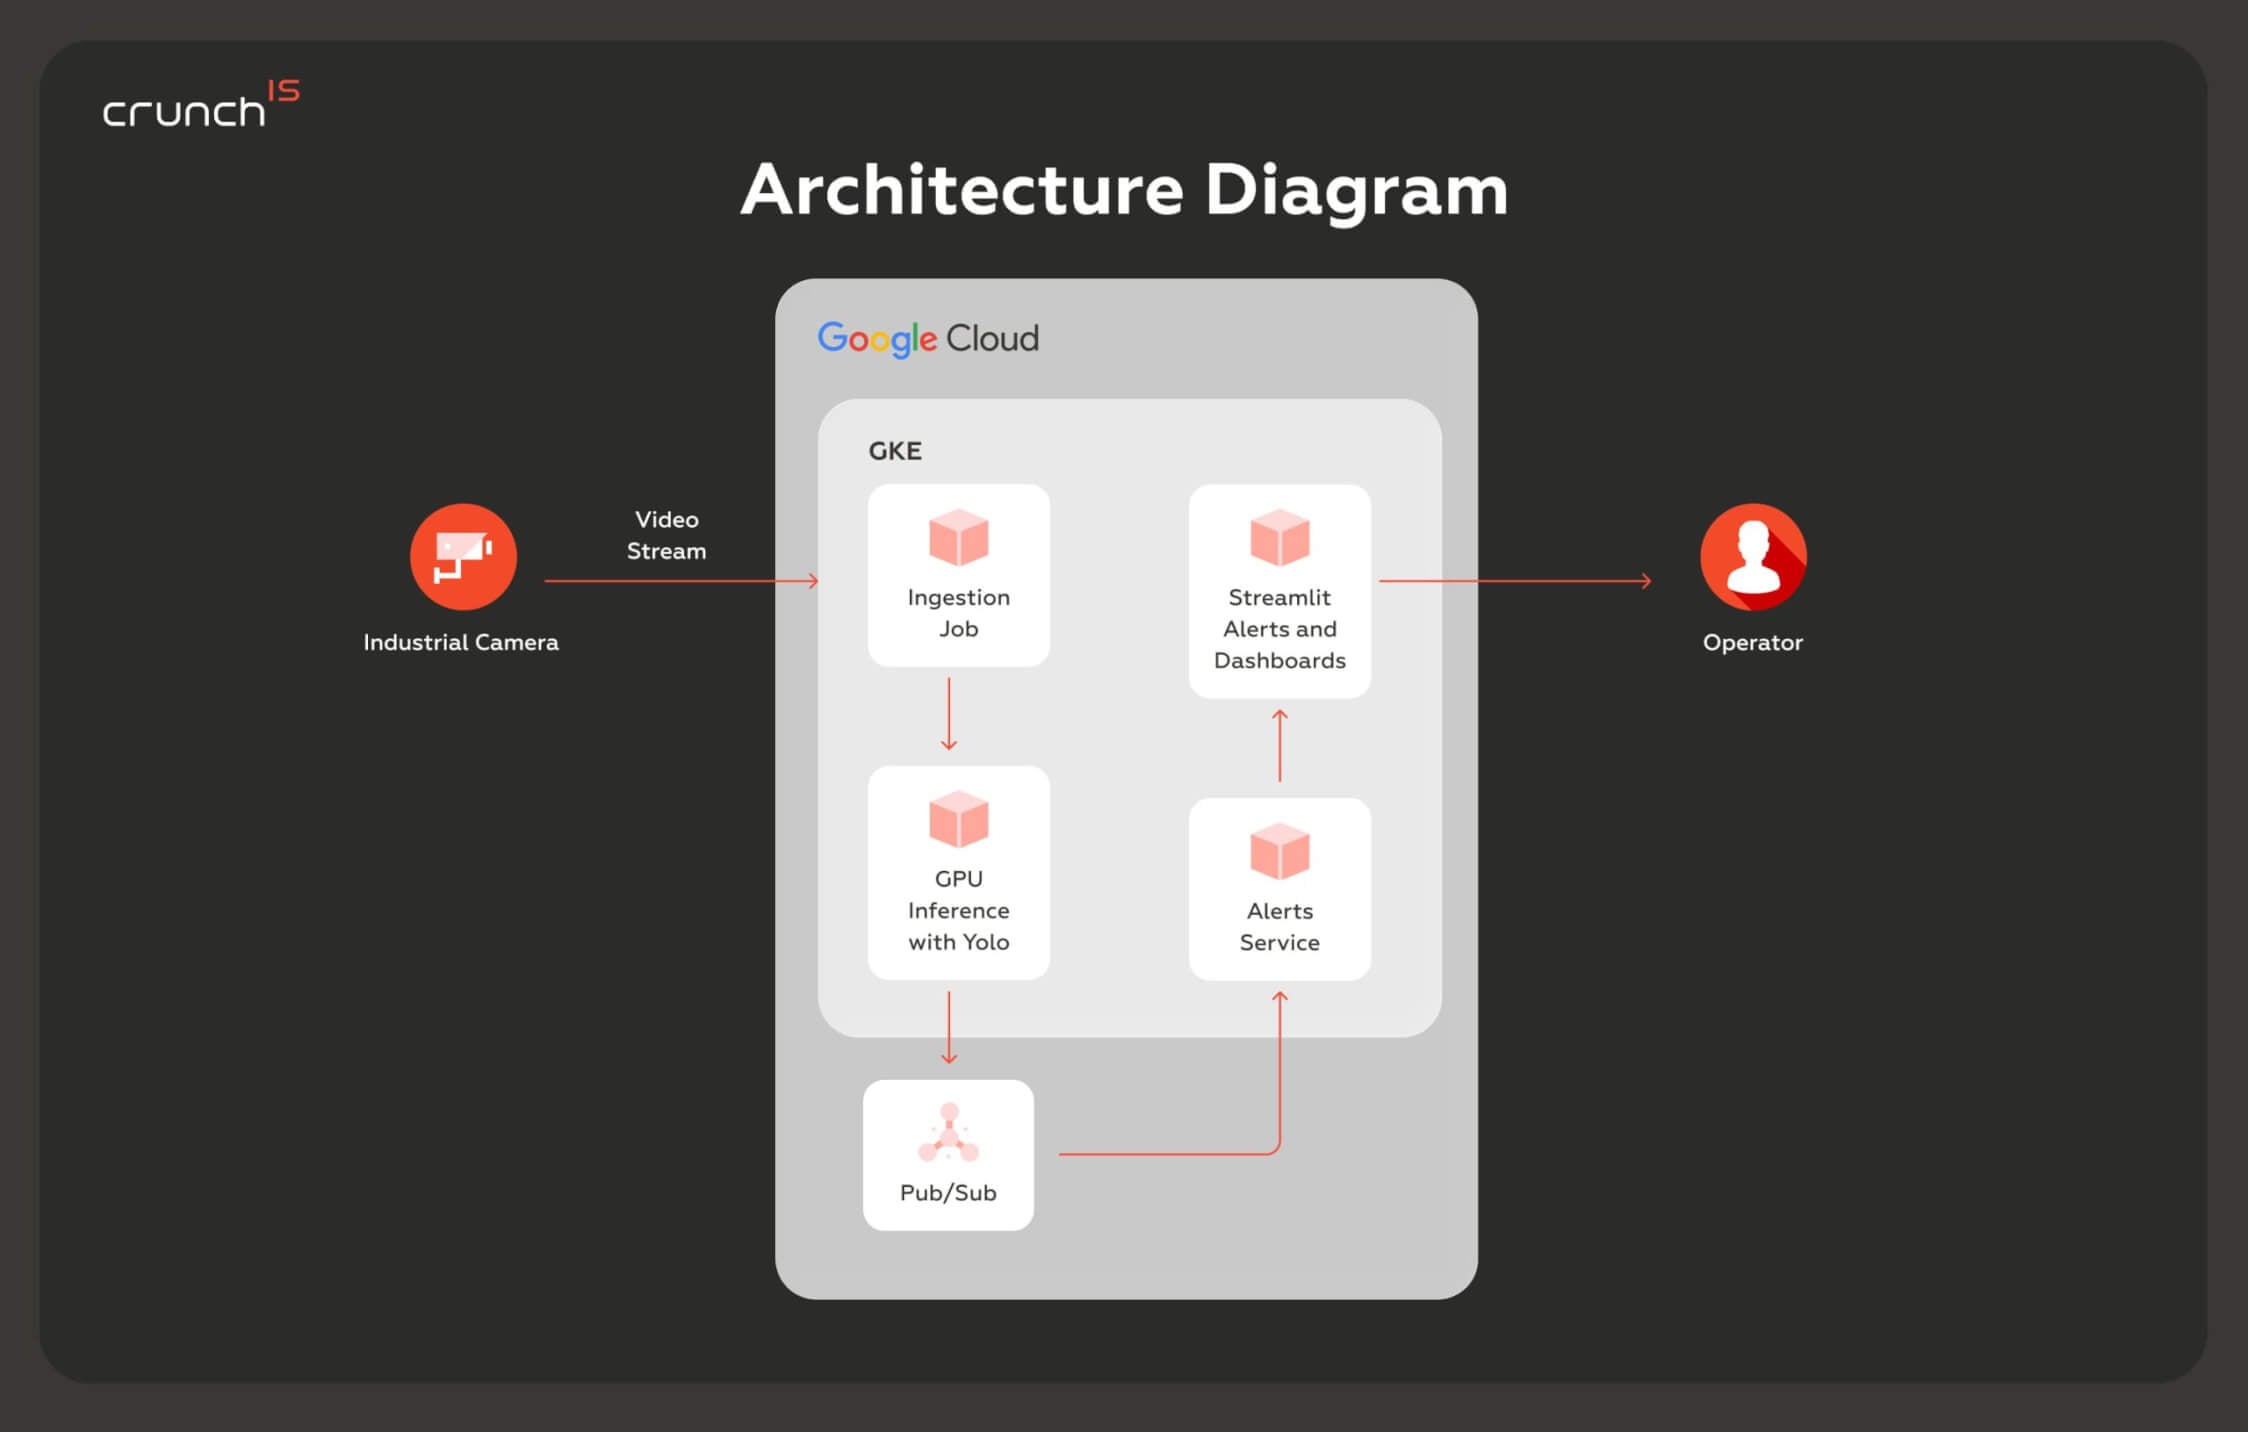
Pipelinen kører end-to-end på Google Cloud (GKE) og blev designet, så hver komponent kan containeriseres og migreres til lokal infrastruktur til produktionsimplementering.

Image Case Study | Crunch-IS

1. Industrielt kamera → videostream

Industrikameraer monteret på transportbåndet giver en kontinuerlig livestream af sorteringsprocessen.

2. GKE-indtagelsesjob

En dedikeret indtagelseskomponent, der kører på GKE, modtager videostrømmen og forbereder billeder til inferens, og håndterer buffer- og forbehandlingslaget mellem kameraet og modellen.

3. GPU-inferens med YOLO.

En GPU-aktiveret inferenstjeneste kører YOLO-detektion på billeder i realtid og producerer detektionsoutput, der inkluderer objekttype, konfidensscore, tidsstempel og kamerareference.

4. Pub/Sub — detekteringshændelser

Hver detektionshændelse offentliggøres til Pub/Sub, hvilket afkobler inferens fra downstream-tjenester og holder pipelinen skalerbar, efterhånden som detektionsvolumen vokser.

5. Alarmtjeneste

Alarmtjenesten abonnerer på Pub/Sub-strømmen, anvender konfigurerbare detektionstærskler og undertrykkelsesregler og genererer operatørklare alarmer — og filtrerer signal fra støj uden at overse reelle farer.

6. Streamlit-dashboard til operatører

En Streamlit-baseret brugergrænseflade, der kører på GKE, giver operatører realtidsalarmfeeds og overvågningsvisninger for detektionshændelser. Tilgængelig via browser på det interne netværk.

7. Operatørrespons

Operatører får øjeblikkelig indsigt i detekterede farlige objekter og kan handle — ved at udløse et manuelt linjestop eller justere processen — før objektet når det forkerte behandlingstrin.

06

Hvad pilotprojektet fastslog

Kernespørgsmålet er besvaret

Piloten validerede, at en AI-drevet computer vision-model pålideligt kan detektere farlige fremmedlegemer på et industrielt transportbånd i drift — ved brug af rigtige kamerafeeds, under varierende lysforhold og med delvist tildækkede objekter — med en latenstid, der understøtter operatørens reaktion.

En produktionsklar arkitektur

Systemet blev designet og implementeret som en produktionsklar pipeline, ikke en laboratorieøvelse. Hver komponent — indtagelse, inferens, alarmering, dashboards — er containeriseret på GKE og klar til migrering til lokal infrastruktur. Kunden afslutter fase 1 med en klar og prissat vej til fuld produktionsimplementering.

Operatører med overblik over farer i realtid

Hvor operatører tidligere var afhængige af manuel linjeovervågning, har de nu et live-alarmfeed og et dashboard, der viser registrerede farehændelser, efterhånden som de sker. Systemet blev designet til at understøtte automatisk stop af transportbåndet som en fase 2-udvidelse.

Infrastruktur til træningsdata på plads

Dataindsamlings- og annoteringspipelinen, der blev bygget i fase 1 — struktureret til at opfange 1.000 til 10.000 mærkede frames under reelle driftsforhold — muliggør løbende forbedring af modellens ydeevne i stedet for at være fastlåst til pilotens output.

Fortæl os, hvad I bygger

Send et oplæg, en specifikation eller tre sætninger om, hvor systemet er gået i stå. Én samtale er som regel nok til at afgøre, om vi passer til jer.

Skræddersyet software, AI og ML, data og analyse, cloud og sikkerhed — fra tidlig afklaring til langsigtet levering.

  • 170+ eksperter
  • 120+ leverede projekter
  • 97% fuldt tilfredse

    Jeg har læst og accepteret Brugsbetingelserne og Privatlivspolitikken *

    Vi og vores partnere bruger teknologi som cookies på vores websted til at personalisere indhold og annoncer, levere funktioner til sociale medier og analysere vores trafik. Klik på ”Acceptér” for at give samtykke til brugen af denne teknologi på nettet.

    Decline