AI-objektdetektering i realtid för transportbandssäkerhet

AI-objektdetektering i realtid för transportbandssäkerhet | Crunch-IS Case Study
Vi designade och levererade en molnbaserad datorseendepilot i realtid för ett brittiskt återvinningsföretag — som upptäcker farliga främmande föremål på rörliga transportband med hjälp av industrikameror, GPU-driven inferens och en händelsestyrd varningsarkitektur — och slutförde fas 1 på tre månader.
Bransch:

Återvinning, avfallshantering

Plats:

Storbritannien

Varaktighet:

3 månader

Technologies
YOLO
RT-DETR
Google Cloud Platform
GKE
Pub/Sub
Streamlit
Python
01

Om kunden

Vår kund är ett återvinningsföretag baserat i Storbritannien som driver anläggningar för bearbetning av industriavfall. Verksamheten bearbetar stora mängder återvinningsbart material genom transportbandsbaserade sorteringslinjer och har ett tydligt operativt uppdrag att förbättra säkerheten och minska oplanerade driftstopp.

Säkerhet och tillförlitlighet är inte förhandlingsbara i den här miljön. Industriell transportbandsinfrastruktur körs i högt tempo, och konsekvenserna av en oupptäckt fara — en brand, ett utrustningsfel, en stoppad produktionslinje — är omedelbara och kostsamma.
AI-objektdetektering i realtid för transportbandssäkerhet | Crunch-IS Case Study
02

Utmaning

Transportbandslinjer för återvinning stöter regelbundet på farliga främmande föremål som blandats in i inkommande material — batterier, gasbehållare, metalldelar — som kan orsaka bränder, explosioner och utrustningsskador om de når fel bearbetningssteg.

Manuell upptäckt var inte tillförlitlig nog. Operatörer kunde inte konsekvent fånga upp dessa föremål i tid: transportbandet rör sig snabbt, siktförhållandena varierar och felmarginalen är liten.

Kunden behövde ett system som kunde upptäcka farliga föremål tillräckligt tidigt för att möjliggöra antingen ett automatiskt linjestopp eller en omedelbar operatörsvarning — och ett som kunde bevisa sig under verkliga driftförhållanden innan man förband sig till full produktionsdrift.

03

Vad vi avsåg att validera

Detta uppdrag var strukturerat som ett medvetet pilotprojekt. Innan ett produktionssystem byggdes behövde kunden svara på en specifik fråga: kan en AI-baserad datorseendemodell upptäcka farliga objekt i realtid, med industrikameror, under de förhållanden som faktiskt existerar på en transportbandslinje i drift?

Tre valideringskriterier formade pilotens omfattning:

  1. Realtidsdetektering vid produktionslatens. Modellen behövde utföra inferens på live-videoströmmar tillräckligt snabbt för att operatörerna ska hinna agera.
  2. Motståndskraft mot driftsförhållanden. Lösningen behövde hantera den variation som gör manuell detektering opålitlig: föränderlig belysning, delvis dolda objekt och inkonsekvent bildkvalitet.
  3. En tydlig väg till lokal produktion. Piloten byggdes molnbaserad (cloud-first) men var från början utformad för att stödja migrering till lokal infrastruktur — så en lyckad validering översätts direkt till en produktionsdriftsättningsplan.
04

Lösningen vi levererade

Vi byggde en objektdetekteringspipeline i realtid som tar in livevideo från kameror, kör GPU-driven inferens med YOLO och dirigerar varje detekteringshändelse genom en händelsestyrd arkitektur som driver operatörslarm och en instrumentpanel för liveövervakning. Hela omfattningen av fas 1 — kamerainstallation och datainsamling, annoteringsförberedelse, initial modellträning, distributionspipeline och fältvalidering — levererades på tre månader på Google Cloud Platform.

Vi utvärderade också RT-DETR som en utmanarmodell vid sidan av YOLO under piloten för att etablera en solid baslinje för val av produktionsmodell.

Vid sidan av livedetekteringssystemet byggde vi datainfrastrukturen för kontinuerlig modellförbättring: en strukturerad datainsamlingsprocess för att fånga video av farliga objekt under verkliga driftsförhållanden, och ett annoteringsarbetsflöde för att märka och förbereda mellan 1 000 och 10 000 bildrutor för träning och validering.

05

Arkitektur och arbetsflöde

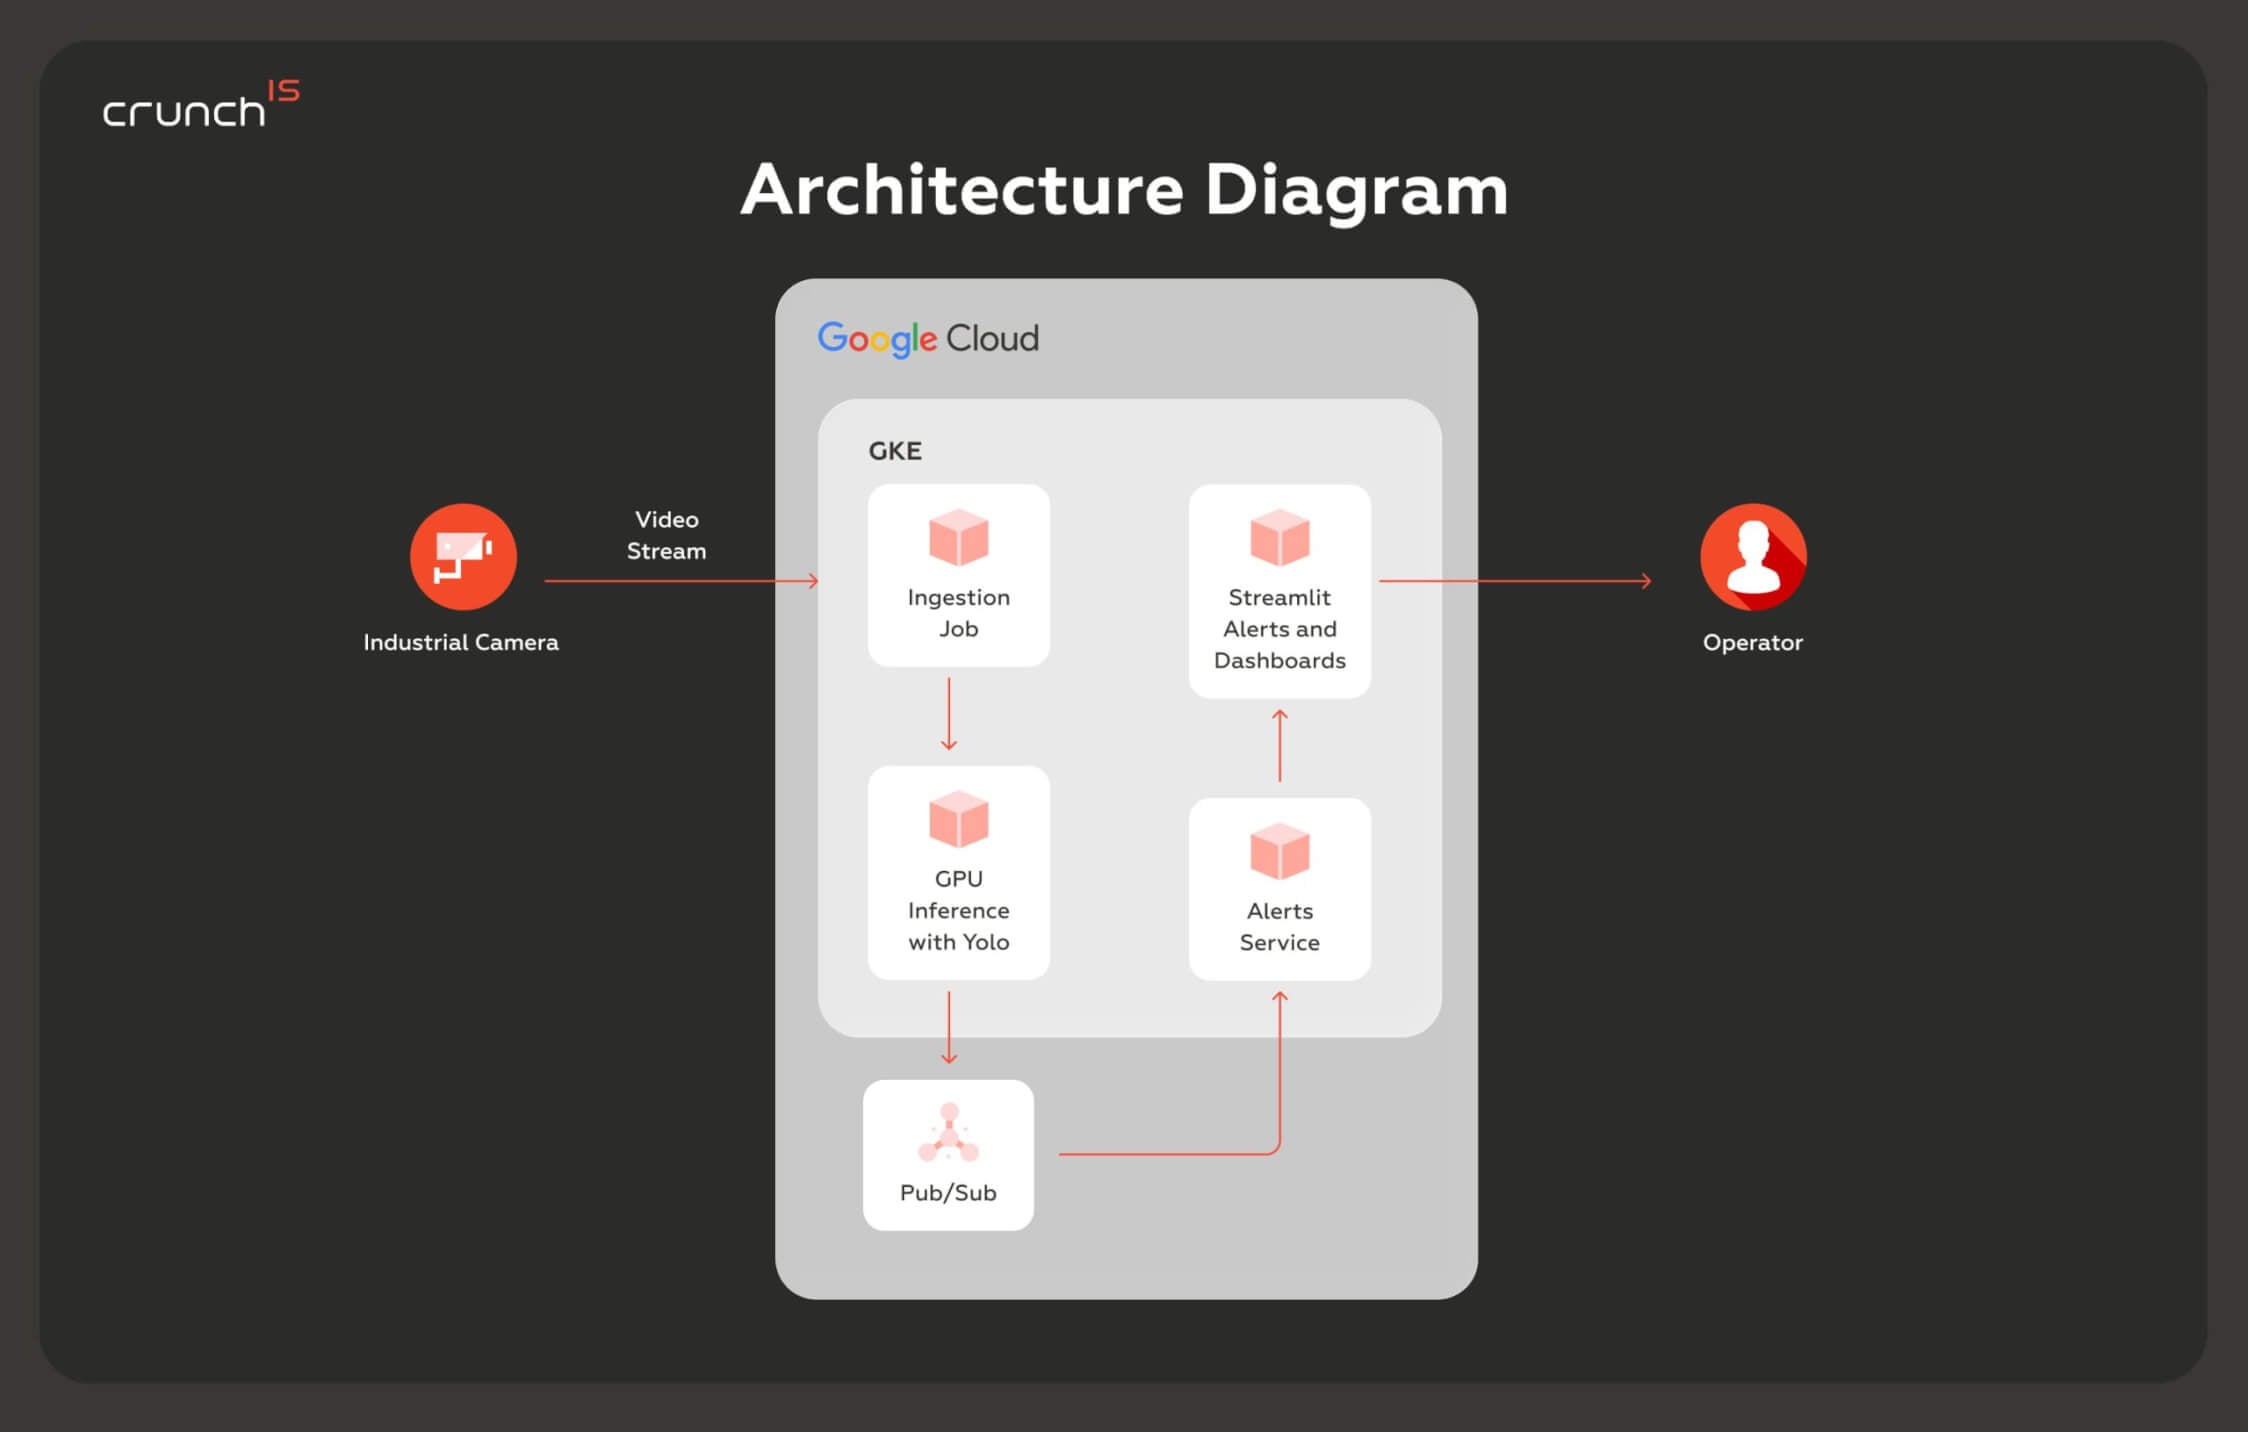
Pipelinen körs från början till slut på Google Cloud (GKE) och utformades så att varje komponent kan containeriseras och migreras till lokal infrastruktur för produktionsdriftsättning.

Image Case Study | Crunch-IS

1. Industriell kamera → videoström

Industrikameror monterade på transportbandet ger en kontinuerlig liveström av sorteringsprocessen.

2. GKE-inmatningsjobb

En dedikerad inmatningskomponent som körs på GKE tar emot videoströmmen och förbereder bildrutor för inferens, och hanterar buffrings- och förbehandlingslagret mellan kameran och modellen.

3. GPU-inferens med YOLO.

En GPU-aktiverad inferenstjänst kör YOLO-detektering på bildrutor i realtid och producerar detekteringsutdata som inkluderar objekttyp, konfidenspoäng, tidsstämpel och kamerareferens.

4. Pub/Sub — detektionshändelser

Varje detekteringshändelse publiceras till Pub/Sub, vilket frikopplar inferensen från nedströmstjänster och håller pipelinen skalbar när detekteringsvolymen växer.

5. Larmtjänst

Larmtjänsten prenumererar på Pub/Sub-strömmen, tillämpar konfigurerbara detekteringströsklar och undertryckningsregler och genererar operatörsklara larm — och filtrerar signal från brus utan att missa verkliga faror.

6. Streamlit-operatörspanel

Ett Streamlit-baserat användargränssnitt som körs på GKE ger operatörer realtidsflöden av larm och övervakningsvyer för detekteringshändelser. Åtkomligt via webbläsare på det interna nätverket.

7. Operatörens reaktion

Operatörer får omedelbar överblick över upptäckta farliga föremål och kan agera – utlösa ett manuellt linjestopp eller justera processen – innan föremålet når fel bearbetningssteg.

06

Vad piloten visade

Kärnfrågan är besvarad

Piloten validerade att en AI-driven modell för datorseende tillförlitligt kan upptäcka farliga främmande föremål på ett aktivt industriellt transportband — med hjälp av verkliga kameraflöden, under varierande belysning och med delvis skymda föremål — med en latens som stöder operatörens respons.

En produktionsklar arkitektur

Systemet designades och driftsattes som en pipeline av produktionskvalitet, inte som en labbövning. Varje komponent — inmatning, inferens, larm, instrumentpaneler — är containeriserad på GKE och redo för migrering till lokal infrastruktur. Kunden avslutar fas 1 med en tydlig, kostnadsberäknad väg till full produktionsdriftsättning.

Operatörer med risköversikt i realtid

Där operatörerna tidigare förlitade sig på manuell linjeövervakning har de nu ett liveflöde med larm och en instrumentpanel som visar upptäckta riskhändelser när de inträffar. Systemet utformades för att stödja funktionen för automatiskt stopp av transportband som en fas 2-utökning.

Träningsdatainfrastruktur på plats

Datainsamlings- och annoteringspipelinen som byggdes under fas 1 – strukturerad för att fånga 1 000 till 10 000 märkta bildrutor under verkliga driftförhållanden – möjliggör kontinuerlig förbättring av modellens prestanda i stället för att vara fixerad vid pilotutdata.

Berätta vad ni bygger

Skicka en skiss, en kravspecifikation eller tre meningar om var systemet har kört fast. Ett samtal räcker oftast för att avgöra om vi passar er.

Skräddarsydd mjukvara, AI och ML, data och analys, moln och säkerhet — från tidig behovsanalys till långsiktig leverans.

  • 170+ experter
  • 120+ levererade projekt
  • 97% helt nöjda

    Jag har läst och godkänt Användarvillkoren och Integritetspolicyn *

    Vi och våra partner använder teknik som cookies på vår webbplats för att personalisera innehåll och annonser, tillhandahålla funktioner för sociala medier och analysera vår trafik. Klicka på ”Acceptera” för att samtycka till användningen av denna teknik på webben.

    Decline