الكشف عن الأجسام باستخدام الذكاء الاصطناعي في الوقت الفعلي لضمان سلامة خطوط النقل

الكشف عن الأجسام باستخدام الذكاء الاصطناعي في الوقت الفعلي لضمان سلامة خطوط النقل | Crunch-IS Case Study
قمنا بتصميم وتنفيذ مشروع تجريبي قائم على السحابة وفي الوقت الفعلي في مجال الرؤية الحاسوبية لصالح شركة إعادة تدوير بريطانية — يهدف إلى الكشف عن الأجسام الغريبة الخطرة على خطوط النقل المتحركة باستخدام كاميرات صناعية، وعمليات الاستدلال المدعومة بوحدات معالجة الرسومات (GPU)، وبنية تنبيه تعتمد على الأحداث — وأكملنا المرحلة الأولى في غضون ثلاثة أشهر.
الصناعة:

إعادة التدوير، معالجة النفايات

الموقع:

المملكة المتحدة

حجم الفريق:

5

المدة:

3 أشهر

Technologies
YOLO
RT-DETR
Google Cloud Platform
GKE
Pub/Sub
Streamlit
Python
01

نبذة عن العميل

عميلنا هو شركة إعادة تدوير مقرها المملكة المتحدة، وتدير منشآت لمعالجة النفايات الصناعية. وتقوم الشركة بمعالجة كميات كبيرة من المواد القابلة لإعادة التدوير من خلال خطوط فرز تعتمد على الناقلات، ولديها توجه تشغيلي واضح يهدف إلى تحسين السلامة وتقليل فترات التوقف غير المخطط لها.

السلامة والموثوقية أمران لا يمكن التنازل عنهما في هذا المجال. تعمل البنية التحتية للناقلات الصناعية بوتيرة سريعة، وعواقب أي خطر لم يتم اكتشافه — مثل نشوب حريق، أو تعطل المعدات، أو توقف خط الإنتاج — تكون فورية ومكلفة.
الكشف عن الأجسام باستخدام الذكاء الاصطناعي في الوقت الفعلي لضمان سلامة خطوط النقل | Crunch-IS Case Study
02

التحدي

غالبًا ما تصادف خطوط النقل الخاصة بإعادة التدوير أجسامًا غريبة خطرة مختلطة بالمواد الواردة — مثل البطاريات، وعبوات الغاز، والأجزاء المعدنية — والتي يمكن أن تتسبب في حرائق وانفجارات وتلف المعدات إذا وصلت إلى مرحلة معالجة غير مناسبة.

لم يكن الكشف اليدوي موثوقًا بما فيه الكفاية. فلم يتمكن المشغلون من اكتشاف هذه الأجسام في الوقت المناسب بشكل منتظم: فالناقل يتحرك بسرعة، وتختلف ظروف الرؤية، كما أن هامش الخطأ ضيق.

كان العميل بحاجة إلى نظام قادر على اكتشاف الأجسام الخطرة في وقت مبكر بما يكفي لتمكين إما إيقاف الخط تلقائيًّا أو تنبيه المشغل فورًا — ونظام يمكنه إثبات كفاءته في ظل ظروف التشغيل الفعلية قبل الشروع في نشره على نطاق الإنتاج الكامل.

03

ما سعينا إلى التحقق منه

تم تنظيم هذا المشروع باعتباره مشروعًا تجريبيًّا مدروسًا. وقبل إنشاء نظام التشغيل الفعلي، كان على العميل الإجابة عن سؤال محدد: هل يمكن لنموذج الرؤية الحاسوبية المدعوم بالذكاء الاصطناعي أن يكتشف الأجسام الخطرة في الوقت الفعلي، باستخدام كاميرات صناعية، في ظل الظروف السائدة فعليًّا على خط ناقل قيد التشغيل؟

وقد حددت ثلاثة معايير للتحقق نطاق المشروع التجريبي:

  1. الكشف في الوقت الفعلي بزمن استجابة يلائم بيئة الإنتاج. كان على النموذج إجراء عمليات الاستدلال على تدفقات الفيديو المباشرة بسرعة كافية بحيث يمكن اتخاذ إجراءات بناءً عليها.
  2. القدرة على التكيف مع ظروف التشغيل. كان على الحل أن يتعامل مع العوامل المتغيرة التي تجعل الكشف اليدوي غير موثوق به: تغير الإضاءة، والأجسام المخفية جزئيًا، وعدم اتساق جودة الإطارات.
  3. مسار واضح نحو الإنتاج داخل المنشأة. صُمم المشروع التجريبي بحيث يعطي الأولوية للسحابة، لكنه صُمم هندسيًّا منذ البداية لدعم الانتقال إلى البنية التحتية المحلية — لذا فإن نجاح عملية التحقق يترجم مباشرةً إلى خطة للنشر في بيئة الإنتاج.
04

الحل الذي قدمناه

قمنا ببناء مسار عمل للكشف عن الأجسام في الوقت الفعلي، يستقبل لقطات الكاميرا الحية، ويُجري عمليات الاستدلال المدعومة بوحدة معالجة الرسومات (GPU) باستخدام نموذج YOLO، ويوجه كل حدث كشف عبر بنية قائمة على الأحداث تُشغّل تنبيهات المشغلين ولوحة تحكم للمراقبة الحية. تم إنجاز النطاق الكامل للمرحلة الأولى — إعداد الكاميرات وجمع البيانات، وإعداد التعليقات التوضيحية، والتدريب الأولي للنموذج، وسلسلة عمليات النشر، والتحقق الميداني — في غضون ثلاثة أشهر على منصة Google Cloud Platform.

كما قمنا بتقييم نموذج RT-DETR كنموذج منافس إلى جانب نموذج YOLO خلال المرحلة التجريبية، بهدف وضع أساس مرجعي متين لاختيار النموذج الذي سيتم استخدامه في الإنتاج.

إلى جانب نظام الكشف المباشر، قمنا ببناء البنية التحتية للبيانات من أجل التحسين المستمر للنموذج: وهي عبارة عن عملية منظمة لجمع البيانات تهدف إلى التقاط لقطات للأجسام الخطرة في ظروف التشغيل الفعلية، بالإضافة إلى سير عمل للتعليق على البيانات يهدف إلى تصنيف وإعداد ما بين 1,000 و10,000 إطار للتدريب والتحقق.

05

الهندسة المعمارية وسير العمل

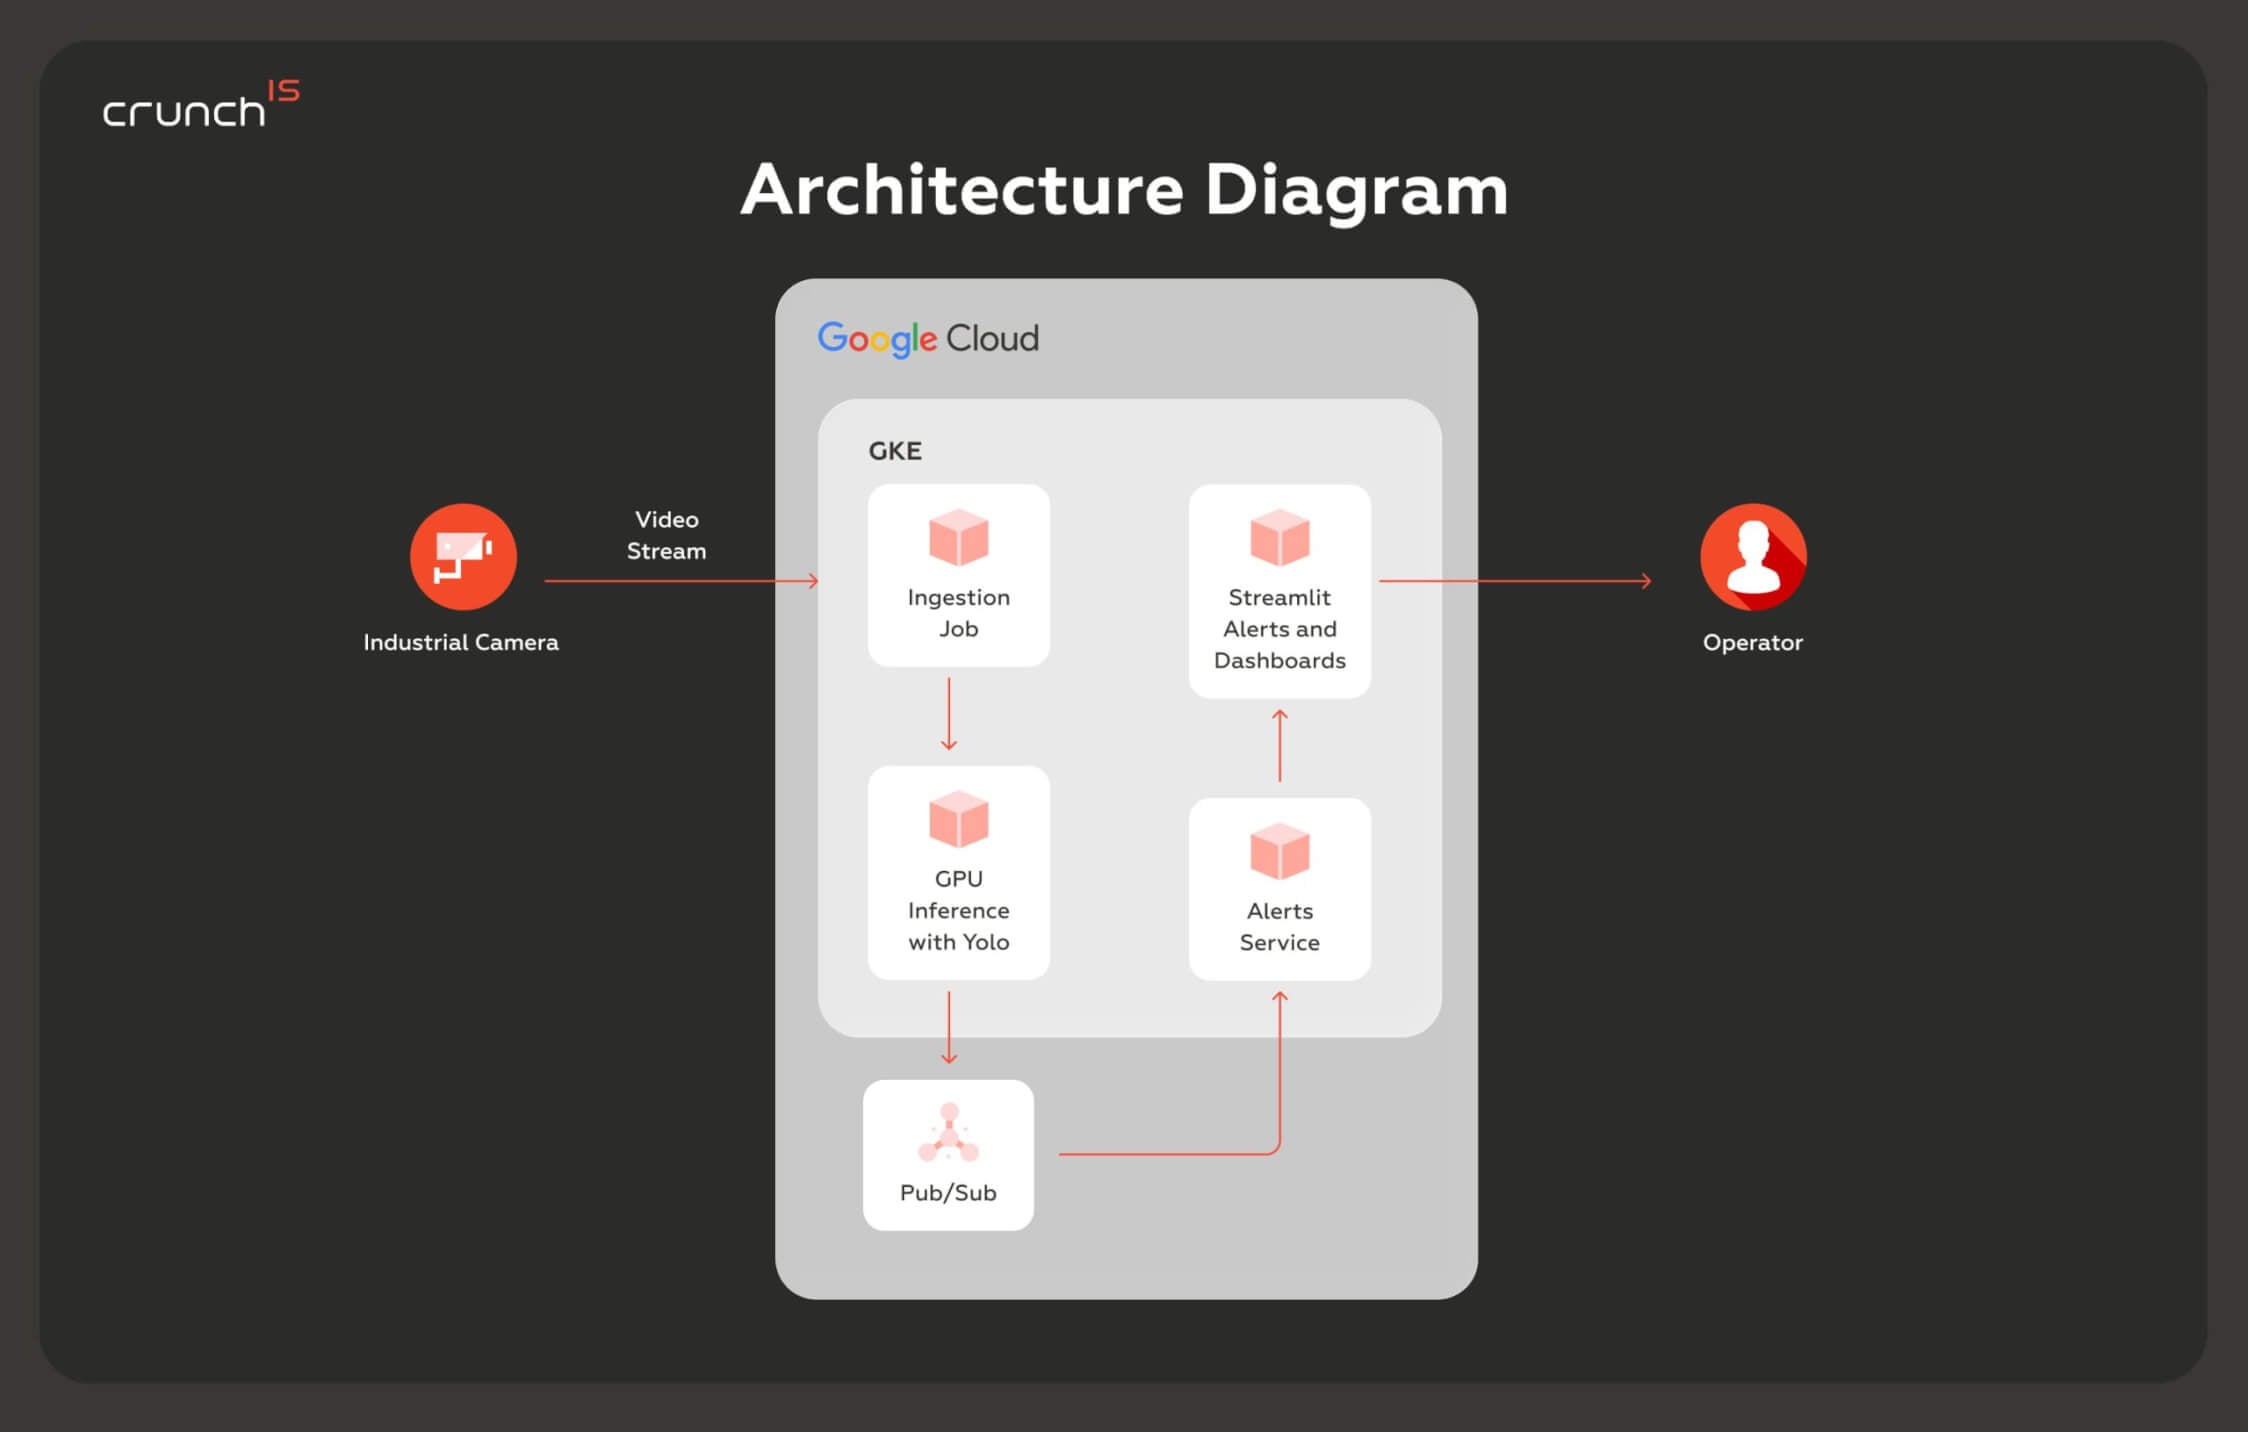
يعمل مسار المعالجة بالكامل على Google Cloud (GKE)، وقد صُمم بحيث يمكن تحويل كل مكون إلى حاوية وترحيله إلى البنية التحتية المحلية من أجل النشر في بيئة الإنتاج.

Image Case Study | Crunch-IS

1. كاميرا صناعية → دفق فيديو

توفر الكاميرات الصناعية المثبتة على خط النقل بثًا مباشرًا ومستمرًا لعملية الفرز.

2. مهمة الاستيعاب في GKE

يقوم مكون استيعاب مخصص يعمل على GKE باستقبال دفق الفيديو وإعداد الإطارات لعملية الاستدلال، مع تولي مهمة التخزين المؤقت وطبقة المعالجة المسبقة بين الكاميرا والنموذج.​

3. الاستدلال باستخدام وحدة معالجة الرسومات (GPU) مع YOLO.

تقوم خدمة الاستدلال المدعومة بوحدة معالجة الرسومات (GPU) بتشغيل عملية الكشف باستخدام YOLO على الإطارات في الوقت الفعلي، مما ينتج عنه مخرجات الكشف التي تشمل نوع الكائن، ودرجة الثقة، والطابع الزمني، ومرجع الكاميرا.

4. Pub/Sub — أحداث الكشف

يتم نشر كل حدث كشف في Pub/Sub، مما يؤدي إلى فصل عملية الاستدلال عن الخدمات اللاحقة والحفاظ على قابلية التوسع في مسار المعالجة مع تزايد حجم عمليات الكشف.

​5. خدمة التنبيهات

تقوم خدمة التنبيهات بالاشتراك في دفق Pub/Sub، وتطبق عتبات الكشف وقواعد الحجب القابلة للتكوين، وتُنتج تنبيهات جاهزة للمشغل — حيث تقوم بتصفية الإشارات من الضوضاء دون إغفال المخاطر الحقيقية.

​6. لوحة معلومات المشغل في Streamlit

توفر واجهة المستخدم القائمة على Streamlit والتي تعمل على GKE للمشغلين موجزات تنبيهات في الوقت الفعلي وشاشات مراقبة لأحداث الكشف. ويمكن الوصول إليها عبر المتصفح على الشبكة الداخلية.

​7. استجابة المشغل

يحصل المشغلون على رؤية فورية للأجسام الخطرة المكتشفة، ويمكنهم اتخاذ الإجراءات اللازمة — مثل إيقاف الخط يدويًّا أو تعديل العملية — قبل أن يصل الجسم إلى مرحلة المعالجة الخاطئة.

06

ما أثبته المشروع التجريبي

تمت الإجابة على السؤال الأساسي

أثبتت التجربة أن نموذج الرؤية الحاسوبية المدعوم بالذكاء الاصطناعي قادر على الكشف بشكل موثوق عن الأجسام الغريبة الخطرة على ناقل صناعي قيد التشغيل — باستخدام لقطات حقيقية من الكاميرا، وفي ظروف إضاءة متغيرة، وحتى مع وجود أجسام محجوبة جزئيًا — مع زمن استجابة يتيح للمشغل اتخاذ الإجراءات اللازمة.

بنية جاهزة للإنتاج

تم تصميم النظام ونشره كمسار عمليات على مستوى الإنتاج، وليس كمجرد تجربة معملية. كل مكون — من الاستيعاب، إلى الاستدلال، إلى التنبيهات، إلى لوحات المعلومات — يتم تجميعه في حاويات على GKE وهو جاهز للانتقال إلى البنية التحتية المحلية. ينهي العميل المرحلة الأولى بمسار واضح ومحدد التكاليف نحو النشر الكامل في بيئة الإنتاج.

رؤية فورية للمخاطر لدى المشغلين

في حين كان المشغلون يعتمدون في السابق على المراقبة اليدوية للخطوط، فإنهم يتمتعون الآن بموجز تنبيهات مباشر ولوحة تحكم تعرض الأحداث الخطرة المكتشفة فور حدوثها. وقد صُمم النظام لدعم وظيفة الإيقاف التلقائي للناقل كجزء من التوسعة في المرحلة الثانية.

البنية التحتية لبيانات التدريب جاهزة

إن مسار جمع البيانات وتصنيفها الذي تم إنشاؤه خلال المرحلة الأولى — والمصمم لجمع ما بين 1,000 و10,000 إطار مصنف في ظل ظروف تشغيل حقيقية — يتيح التحسين المستمر لأداء النموذج بدلاً من أن يظل ثابتًا عند مستوى مخرجات المرحلة التجريبية.

أخبرنا بما تعمل على بنائه

أرسل لنا مخططاً أولياً أو مواصفات أو ثلاث جمل عن النقطة التي توقف عندها النظام. عادةً ما تكفي محادثة واحدة لمعرفة ما إذا كنا مناسبين لك.

البرمجيات المخصصة، والذكاء الاصطناعي والتعلم الآلي، والبيانات والتحليلات، والحوسبة السحابية، والأمن — من تحديد النطاق المبكر وحتى التسليم على المدى الطويل.

  • 170+ خبير
  • 120+ مشروع منجز
  • 97% نسبة الرضا التام

    لقد قرأت ووافقت على شروط الاستخدام و سياسة الخصوصية *

    نحن وشركاؤنا نستخدم تكنولوجيا مثل ملفات تعريف الارتباط على موقعنا لتخصيص المحتوى والإعلانات، وتوفير ميزات وسائل التواصل الاجتماعي، وتحليل حركة المرور لدينا. انقر فوق \”قبول\” للموافقة على استخدام هذه التكنولوجيا عبر الويب.

    Decline