Twee engineers die u vertrouwt geven in dezelfde vergadering tegengestelde antwoorden. De één wil FreeRTOS op de bestaande microcontroller en zegt dat het product in de helft van de tijd klaar is. De ander wil embedded Linux, betoogt dat de connectiviteitsroadmap het onvermijdelijk maakt, en zegt dat het later doen meer kost dan het nu doen. Beiden hebben ergens gelijk. Niemand in de kamer kan een getal op het verschil plakken, en het besluit wordt doorgeschoven naar de volgende vergadering, waar het niet makkelijker zal zijn.
Dat besluit is degene die stilletjes de kosten, de planning en de onderhoudslast van het hele product vastlegt. Het wordt vroeg genomen, op onvolledige informatie, door mensen die er in jaar vier niet mee zullen leven. Het goed doen gaat minder over het kennen van de opties — de meeste teams kennen ze — en meer over weten welke vier of vijf feiten over uw eigen product het werkelijk beslissen.
Dit artikel bestrijkt het terrein tussen het idee en de shortlist: wat embedded softwareontwikkeling omvat, hoe de stackkeuze wordt gemaakt, hoe het opleverproces er stap voor stap uitziet, waar het werk misgaat, en wat het getal op de offerte bepaalt. Weet u al hoe de software gebouwd moet worden en zoekt u uit wie het moet bouwen, dan vergelijkt het overzicht van toonaangevende bedrijven voor embedded softwareontwikkeling elf bedrijven op gepubliceerde, verifieerbare capaciteit.
- De keuze tussen bare metal, RTOS en embedded Linux wordt bepaald door vier invoergegevens — timing in het slechtste geval, geheugen- en energiebudget, gelijktijdigheid en connectiviteit, en de bezetting voor onderhoud op lange termijn — en hoort met de redenering erbij te worden vastgelegd, want haar later terugdraaien is duur.
- Firmware en embedded software worden bij kleine producten door elkaar gebruikt en houden op uitwisselbaar te zijn zodra er een besturingssysteem tussen zit.
- Niet de kwaliteit van de schatting maar de gereedheid van de hardware verschuift embedded planningen; een board van de eerste spin met actieve errata maakt elk plan dat erop is gebouwd ongeldig.
- Testen op de doelhardware is het dragende deel van het proces, want de defecten die ertoe doen verschijnen onder thermische, elektrische en timingbelasting die simulatie niet reproduceert.
- AI verkort het omringende werk werkelijk — steigers voor drivers, uitbreiding van tests, documentatie — en verkort niet de delen die oordeelsvermogen vragen: architectuur, timinganalyse en het lezen van een scope-trace.
- Beveiliging en updatecapaciteit gingen van optioneel naar structureel, en de EU Cyber Resilience Act is de reden dat productteams OTA en kwetsbaarhedenbeheer nu vanaf het begin inplannen.
Wat is embedded software?
Embedded software is software die op een apparaat draait om dat apparaat zijn werk te laten doen, in plaats van op een computer voor algemeen gebruik om te draaien wat de gebruiker ook opent. Ze leeft op de processor binnenin het product — een microcontroller in een sensor, een system-on-chip in een head unit van een voertuig, een kleine applicatieprocessor in een industriële gateway — en ze wordt geschreven tegen die specifieke hardware, met een vast geheugenbudget en meestal deadlines waaraan ze elke cyclus moet voldoen.
In de praktijk dekt de term een veel breder scala aan activiteiten dan “code schrijven voor een chip”. Één product kan het initialiseren van hardware bij het inschakelen omvatten, het schrijven van drivers zodat de processor met zijn sensoren en radio’s kan praten, het integreren of configureren van een besturingssysteem, het bouwen van de applicatielogica, het implementeren van een communicatiestack, en het construeren van een mechanisme om dat alles jaren later in het veld bij te werken. Dat zijn verschillende disciplines met verschillende specialisten erachter, en daarom zien teams voor embedded systeemsoftware er anders uit dan applicatieteams.
Wat het schrijven van software voor embedded systemen moeilijk maakt, is dat de beperkingen fysiek en niet onderhandelbaar zijn. Een applicatieserver onder belasting kan meer geheugen krijgen. Een sensor op batterijen niet, en een regellus met 200 microseconden om te reageren evenmin. Elke ontwerpbeslissing in embedded werk wordt genomen tegen een plafond dat iemand anders heeft gezet, en de meeste interessante storingen zijn timingstoringen die pas verschijnen als de hardware warm is, de bus druk is of de batterij bijna leeg.
Embedded software versus firmware
Het onderscheid waar men het vaakst naar vraagt is embedded software versus firmware, en het eerlijke antwoord is dat het afhangt van hoe groot het product is.
Firmware is de laag die het dichtst bij het metaal zit: de bootloader, de laagdrempelige initialisatie die vóór al het andere draait, en de code die randapparatuur rechtstreeks aanstuurt. Ze staat doorgaans in niet-vluchtig geheugen op het apparaat en wordt als één geheel image bijgewerkt in plaats van als losse componenten.
Embedded software is de overkoepelende term. Ze omvat firmware en alles daarboven dat nog op het apparaat draait — een RTOS of een embedded Linux-systeem, middleware, de applicatielogica en elke interface die de gebruiker aanraakt.
Bij een klein microcontrollerproduct zit er niets boven de firmwarelaag, dus beschrijven de twee woorden hetzelfde en is erover discussiëren tijdverlies. Het verschil tussen firmware en embedded software gaat pas tellen zodra een product er een besturingssysteem tussen heeft, want dan hebt u componenten met eigen releasecycli, eigen updatemechanismen en eigen eigenaarschap — en wordt een gesprek over “de firmware bijwerken” werkelijk dubbelzinnig.
Voorbeelden van embedded software in verschillende sectoren
De nuttige voorbeelden van embedded software zijn die welke laten zien hoe verschillend dezelfde discipline zich onder andere beperkingen gedraagt:
- Automotive. Motor- en carrosseriebesturingseenheden die AUTOSAR-gebaseerde software draaien onder functionele veiligheidseisen, naast infotainmentsystemen die feitelijk Linux-computers zijn met een harde opstarttijddoelstelling.
- Medische apparatuur. Infuuspompen, patiëntmonitoren en diagnostische instrumenten, waar de levenscyclus van de software zelf gereguleerd is en elke eis herleidbaar moet zijn tot een test.
- Industrieel. PLC’s, motorcontrollers en machineveiligheidssystemen, waar een gemiste deadline een fysieke gebeurtenis is, geen verloren frame.
- Energie en nutsvoorzieningen. Slimme meters en laadpunten, waar de beperking een decennium veldleven is op hardware die veilig en op afstand bij te werken moet blijven.
- Consument. Wearables, huishoudelijke apparaten en audioapparatuur, waar de bindende beperkingen stuksprijs, stroomverbruik en productievolume zijn.
Waarom embedded softwareontwikkeling nu moeilijker is
Twee dingen veranderden tegelijk, en ze versterken elkaar:
- De productwaarde is naar de software verschoven. Hardwarecapaciteit is in de meeste categorieën geconvergeerd: vergelijkbaar silicium is voor iedereen beschikbaar, en het verschil tussen twee concurrerende apparaten is steeds vaker wat de software ermee doet en hoe lang het product na aankoop blijft verbeteren. Dat verhoogt de lat voor wat embedded teams moeten leveren — connectiviteit, diagnose op afstand, intelligentie op het apparaat, functie-updates voor een geïnstalleerde basis — op dezelfde processors en dezelfde energiebudgetten als voorheen.
- Beveiliging werd een voorwaarde voor markttoegang. Updatecapaciteit en kwetsbaarhedenbeheer waren vroeger engineeringvoorkeuren. Onder de EU Cyber Resilience Act zijn het verkoopvoorwaarden: secure boot, het ondertekenen van images, een werkend over-the-air-pad en een kwetsbaarhedenproces worden nu aan het begin van een programma ingepland in plaats van achteraf ingebouwd door wie in jaar twee capaciteit heeft. De drie data die de planning bepalen, en wat elke verplichting met een firmwarecodebase doet, staan in de eisen van de Cyber Resilience Act voor firmwareteams. Ze achteraf inbouwen kan, en het hoort steevast bij de duurste taken die een hardwareteam kan krijgen.
De oplopende kosten van stilzitten zijn simpele rekenkunde. Een product dat zonder betrouwbaar updatepad is geleverd is een vloot die u niet kunt patchen, en elke verkochte unit vergroot het probleem alleen maar. Dat maakt een herbouw nog niet het juiste antwoord — de meeste producten hebben er geen nodig — maar het verplaatst updatearchitectuur wel van de lijst “later” naar de lijst “vóór de eerste levering”.
Bare metal, RTOS of embedded Linux: de drie opties
Geordend naar mate van verandering en kosten:
- Bare metal. Geen besturingssysteem. Uw code draait in een hoofdlus met interrupt handlers, en u bepaalt precies wat er wanneer gebeurt. De kleinste footprint, de strakste timingcontrole, de laagste overhead — en de hoogste kosten om er later gelijktijdigheid aan toe te voegen.
- Een RTOS — FreeRTOS, Zephyr, ThreadX en andere. Een scheduler, taken en synchronisatieprimitieven boven op een microcontroller. U betaalt bescheiden kosten in geheugen en complexiteit en krijgt gestructureerde gelijktijdigheid, en daarom is dit de standaardkeuze voor verbonden producten waar meerdere dingen tegelijk gebeuren.
- Embedded Linux. Een volledig besturingssysteem met een bestandssysteem, een netwerkstack, pakketbeheer en een grafische stack, gebouwd voor uw board via een board support package en meestal een op Yocto of Buildroot gebaseerd image. Het vraagt een applicatieprocessor en substantieel RAM, en het biedt een groot oppervlak om te configureren, te beveiligen en te onderhouden — in ruil voor mogelijkheden die anders jaren zouden kosten om te bouwen. Softwareontwikkeling op embedded Linux is ook de optie met de langste aanloop, want de BSP moet bestaan voordat het applicatiewerk kan beginnen.
Echte producten mengen ze. Een instrumentencluster in een voertuig kan embedded Linux draaien voor het display terwijl een aparte microcontroller veiligheidsrelevante functies bare metal draait, met een gedefinieerde interface ertussen. Een industriële gateway combineert vaak een Linux-applicatieprocessor met een op RTOS gebaseerde realtime co-processor. De splitsing is op zichzelf een ontwerpbeslissing, en vaak een betere aanpak dan één stack tot beide taken dwingen.
Hoe de keuze werkelijk wordt gemaakt
Vier invoergegevens beslissen het, en geen daarvan is voorkeur:
- Timing in het slechtste geval. Niet de gemiddelde latentie — de deadline die u nooit mag missen, en wat er fysiek gebeurt als dat toch gebeurt.
- Geheugen- en energiebudget. Hoeveel RAM en flash het gekozen onderdeel heeft, en wat het energiebudget een inactieve scheduler toestaat te verbruiken.
- Gelijktijdigheid en connectiviteit. Hoeveel onafhankelijke dingen tegelijk gebeuren, en hoe rijk de netwerk- en update-eisen zijn.
- Wie het onderhoudt. Een team van drie mensen dat in jaar vijf een bare-metal codebase over vier productvarianten onderhoudt is een reële kostenpost, en het is de invoer die het vaakst buiten de beslissing wordt gelaten.
Documenteer het antwoord en de redenering samen. Het besluit is goedkoop om te nemen en duur om te herzien, en over drie jaar is de redenering wat het volgende team vertelt of de beperking die het dreef nog steeds geldt.
Het proces van embedded softwareontwikkeling, stap voor stap
De onderstaande volgorde is hoe een goed geleid embedded softwareontwikkeling proces eruitziet. Elke stap bestaat om een specifiek risico af te kopen, en er een overslaan verplaatst dat risico naar later, waar het meer kost.
1. Beoordeling van hardware en beperkingen. Breng de processor, de set randapparatuur, de timingeisen, het vermogensbereik en de integratieafhankelijkheden in kaart voordat er code wordt geschreven. Wat dit oplevert is dat beperkingen in de planning opduiken in plaats van halverwege de bouw, wanneer van koers veranderen van hardware veranderen betekent.
2. Beslissing over architectuur en stack. Kies bare metal, RTOS of Linux aan de hand van de vier invoergegevens hierboven, definieer de grenzen van de hardwareabstractie, en beslis nu over de update- en beveiligingsarchitectuur in plaats van nadat de applicatie werkt. Beoordeeld en gedocumenteerd is dit het artefact waaraan de hele bouw wordt afgemeten.
3. Board bring-up en BSP. Zorg dat het board opstart, initialiseer de clock tree en de randapparatuur, en lever een board support package waarop de rest van de software gebouwd kan worden. Op een custom board van de eerste spin vindt deze stap ook de hardware-errata, en daar is hij precies voor.
4. Driver- en firmwareontwikkeling. Drivers voor randapparatuur, de communicatiestack en de applicatielogica, gebouwd tegen de abstractiegrenzen die in stap twee zijn gezet. Bij een automotive mens-machine-interfaceprogramma dat we in C++, QML en Qt over CAN leverden, werden hier meertalige ondersteuning en een beveiligingsfunctie voor valet-modus gebouwd als scheidbare componenten in plaats van als functies verweven in de interface — en daarom bleef de volgende toevoegen goedkoop.
5. Verificatie op de doelhardware. Unittests, hardware-in-the-loop-validatie en analyse van randvoorwaarden lopen parallel aan de ontwikkeling in plaats van als een fase aan het eind. Dit is de stap die bepaalt of het product buiten het lab werkt, en het is degene die het vaakst wordt ingedikt als een planning uitloopt.
6. Overgang naar productie en veldondersteuning. Firmwarevarianten voor productie, configuratie voor het programmeren van apparaten, testfixtures voor de fabricage, en een gedefinieerd monitoringvenster na uitrol. Producten ontmoeten hun echte omstandigheden nadat ze geleverd zijn, en het plan moet dat overleven.

Uitdagingen om rekening mee te houden bij softwareontwikkeling voor embedded systemen
- Gereedheid van de hardware. Late boards, errata van de eerste spin en gedeelde prototypehardware maken softwareplanningen ongeldig, hoe goed de schattingen ook zijn. Plan op gefaseerde beschikbaarheid van hardware, zorg vroeg voor emulatie of een ontwikkelboard, en benoem de aanname expliciet zodat iedereen kan zien wanneer ze niet meer klopt.
- Timingdefecten die alleen onder belasting verschijnen. Race conditions, prioriteitsinversie en problemen met interruptlatentie zijn vaak onzichtbaar onder gunstige omstandigheden en alleen reproduceerbaar als het board warm is en de bus druk. Hardware-in-the-loop-opstellingen en langlopende soaktests vinden ze; alleen codereview niet.
- Reproduceerbaarheid van toolchain en build. Embedded builds hangen af van specifieke compilerversies, linkerscripts en SDK’s van leveranciers, en een build die alleen op de machine van één engineer werkt is een risico dat op het slechtste moment opduikt. Pin de toolchain vast, zet hem in CI, en behandel de buildomgeving als een deliverable.
- Certificeringsomvang die laat wordt ontdekt. Herleidbaarheid van eisen, gedocumenteerde verificatie en ontwerphistorie zijn onder IEC 62304 of ISO 26262 geen papierwerk dat aan het eind wordt toegevoegd — ze veranderen vanaf dag één hoe eisen en tests worden beheerd. Dit in maand vijf ontdekken is een van de duurste ontdekkingen die er zijn.
- Het updatepad als bijzaak. Secure boot, het ondertekenen van images, rollbackgedrag en wat er gebeurt als een over-the-air-update halverwege mislukt zijn architectuur, geen functies. Ze achteraf in een geleverde vloot inbouwen kan, en het is nooit goedkoop.
- Kennis die met mensen vertrekt. Embedded codebases zijn dicht, hardwarespecifiek en vaak onderbedocumenteerd, en de oorspronkelijke auteurs trekken verder. Gedocumenteerde abstractiegrenzen en een overdraagbare buildomgeving houden het product onderhoudbaar, en daarom horen ze in de opdrachtomschrijving.
Tools voor embedded softwareontwikkeling en waar AI helpt
De toolcategorieën liggen vast, en de specifieke namen doen er minder toe dan dat elke categorie gedekt is:
- Toolchains en IDE’s — toolchains van leveranciers en open toolchains, cross-compilers en de SDK van de leverancier voor de gekozen siliciumfamilie.
- Buildsystemen — Yocto of Buildroot voor Linux-images, CMake en dependencybeheer voor firmware.
- Debuggen en tracen — JTAG- en SWD-probes, debuggers op het doelapparaat, logic analyzers en oscilloscopen. Bij die laatste twee worden lastige timingproblemen nog altijd opgelost.
- RTOS en middleware — de scheduler en de communicatie-, opslag- en beveiligingscomponenten daarbovenop.
- Testinfrastructuur — unittestframeworks, hardware-in-the-loop-opstellingen, statische analyse en CI-runners met echte boards eraan.
- Beveiligingstooling — ondertekeningsinfrastructuur, CVE-monitoring tegen uw dependencyset, en het genereren van een SBOM.
AI is over een deel van deze lijst werkelijk nuttig geworden. In ons eigen AI-gedreven engineering model genereren agents boilerplate voor drivers en randapparatuur, breiden ze de testdekking op randvoorwaarden uit en houden ze documentatie actueel naast de code — werk dat reîel en repetitief is en voorheen weken kostte. Bij een bouw voor productieoperaties geleverd door een AI Pod leverde dat model een MVP 63% sneller op met een 56% kleiner opleverteam dan een traditionele bouw van dezelfde omvang.
Wat het niet inkort is het deel dat oordeelsvermogen vraagt. Architectuurbeslissingen, timinganalyse voor het slechtste geval, een scope-trace lezen om te achterhalen waarom een bus op een warm board hapert, en beslissen of een faalwijze aanvaardbaar is, zijn nog steeds engineering, en de output van een agent die niet is nagekeken door iemand die dat kan is plausibele firmware, en dat is erger dan overduidelijk foute firmware. De nuttige vraag over AI in embedded werk is niet of een team het gebruikt — de meesten doen dat inmiddels — maar wie verantwoordelijk is voor wat het produceert.
Hoe embedded softwareontwikkeling er in de praktijk uitziet
Embedded werk wordt beoordeeld op wat er na de eerste release gebeurt, wanneer de tweede en derde functie arriveren en de vroeg getrokken grenzen ofwel standhouden ofwel huur beginnen te vragen.
Een automotive toeleverancier moest HMI-functies sneller uitrollen dan zijn release train toestond. Programma’s voor hybride en elektrische voertuigen bleven interface-eisen toevoegen — tekst-naar-spraak, valet-modus, telefoonprojectie, configuratie aan het einde van de lijn — en elk daarvan landde als een wijziging in een strak gekoppelde interface, dus elk kostte meer dan het vorige. Een team van vijf engineers werkend in C++, QML, Qt en Python over CAN, Wayland en CommonAPI herbouwde de functies als scheidbare componenten tegen schone grenzen. De uitrol van functies verliep 2x sneller, het gebruik van het handsfree systeem steeg met 30%, en de interface werd geleverd in 8 talen.
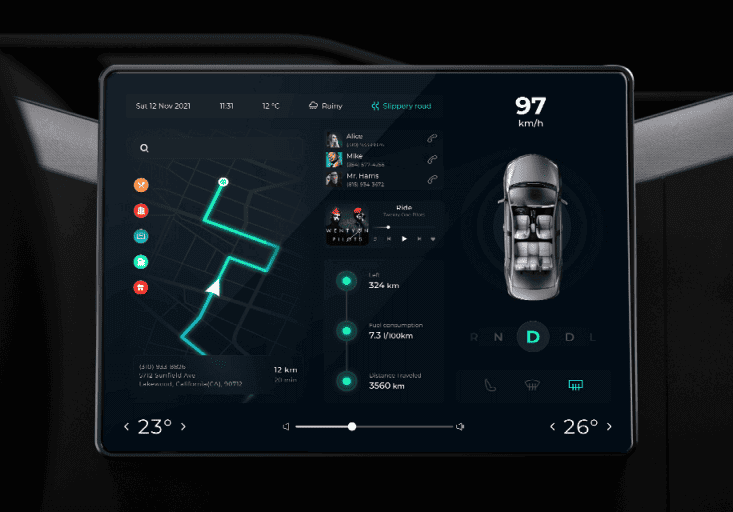
De winst kwam uit structuur en niet uit vernuft. Herbouwd als scheidbare componenten tegen schone grenzen hielden de functies op met elkaar te concurreren, en de uitrolsnelheid, de gebruikscijfers en de lokalisatie volgden daaruit. De grenzen die vroeg worden vastgelegd bepalen de kosten van elke wijziging erna.
Trends in softwareontwikkeling voor embedded systemen
Geheugenveilige talen doen hun intrede in productiefirmware. Rust is in automotive en industrieel werk van discussiepunt naar geleverde code gegaan, inclusief migraties van tijdkritische componenten binnen bestaande AUTOSAR-omgevingen — embedded softwareontwikkeling voor automotive is waar de druk op geheugenveiligheid het eerst landde en waar de tooling daarnaar toe is gerijpt. Het vervangt C niet, en volwassen C-codebases rechtvaardigen zelden een herbouw — maar voor nieuwe veiligheidsrelevante componenten is de rekensom veranderd.
Intelligentie verhuist naar het apparaat. Inferentie aan de rand is nu haalbaar op onderdelen die dat een paar jaar geleden niet zouden hebben ondersteund, waardoor het ontwerpprobleem verschuift van modelnauwkeurigheid naar vermogen, geheugen en thermisch bereik. De beperking is de hardware, niet het model, en het afbakenen ervan als een IoT-ontwikkeling vraagstuk in plaats van een datasciencevraagstuk levert betere antwoorden op.
Softwaregedefinieerde producten trekken de architectuur richting bijwerkbaarheid. Functies consolideren op minder maar krachtigere processors, veiligheidskritische werklasten scheiden van functionele werklasten, en ontwerpen voor een decennium aan updates op afstand worden standaardaannames in plaats van geavanceerde praktijk — evenzeer gedreven door regelgeving als door productstrategie.
Conclusie
De meeste embedded programma’s worden beslist door drie dingen die vroeg worden vastgelegd: de stack, de updatearchitectuur, en of verificatie doorlopend op echte hardware plaatsvindt of pas aan het eind. Doe die goed en de rest van het werk is normale engineering. Doe ze verkeerd en geen enkele mate van opleverdiscipline haalt de planning terug.
Zodra de aanpak vaststaat is de resterende vraag wie het werk doet — en dat is een andere vergelijking, gemaakt tegen gepubliceerde capaciteit in plaats van tegen intentie. Het overzicht van toonaangevende bedrijven voor embedded softwareontwikkeling overzicht rangschikt elf bedrijven over de drie niveaus die deze markt bedienen, met de criteria om ze aan uw eigen schaal te koppelen.